


Industrijski robot je skup strojeva, elektronike, upravljanja, računala, senzora, umjetne inteligencije i druge multidisciplinarne napredne tehnologije u jednoj od modernih proizvodnih industrija u važnoj opremi za automatizaciju. Robotika, CNC tehnologija i PLC tehnologija poznate su kao tri glavne prateće tehnologije za industrijsku automatizaciju. Tehnologija robotike i njezini proizvodi razvijaju se vrlo brzo i postali su alati za automatizaciju fleksibilnog proizvodnog sustava (FMS), tvorničke automatizacije (FA), računalno integriranog proizvodnog sustava (CIMS), kao i važan dio inteligentne tvornice industrije 4.0.
1. Sastav industrijskog robotskog sustava i pokazatelji performansi
1) Sastav industrijskog robotskog sustava
Industrijski robot je više{0}}zglobni manipulator ili strojni uređaj s više-stupnjeva--slobode orijentiran na industrijsko polje, koji može obavljati rad automatski, te je vrsta stroja koji se oslanja na vlastitu snagu i sposobnost upravljanja za realizaciju različitih funkcija. Može prihvatiti ljudsku naredbu ili raditi prema unaprijed-programiranom programu, moderni industrijski roboti također se mogu temeljiti na tehnologiji umjetne inteligencije za razvoj principa programskog djelovanja. Tipični industrijski robot prikazan je na slici 1. Industrijske robote možemo podijeliti u tri generacije prema stupnju tehnološkog razvoja: prva generacija demonstrativnih reprodukcijskih robota, druga generacija perceptivnih robota i treća generacija inteligentnih robota.
Prva generacija industrijskih robota sastoji se od tri glavna dijela u smislu vanjske strukture: operater (ili tijelo robota), upravljač i demonstrator. Za drugu i treću generaciju industrijskih robota također uključuje sustav opažanja i analizu i{1}}sustav donošenja odluka, koji se ostvaruju pomoću senzora odnosno softvera.
(1) Operater:Glavno tijelo stroja koje se koristi za izvršavanje raznih operativnih zadataka, koje uglavnom sadrži robotsku ruku, pogonsku jedinicu, prijenosnu jedinicu i unutarnje senzore.
(2) Kontrolor:To je uređaj za upravljanje tijelom robota kako bi izvršio određene radnje prema uputama i informacijama senzora, što je ključni dio za određivanje funkcije i performansi robota, a također i najbrži dio industrijskog robota koji se ažurira i razvija.
(3) Učitelj:To je sučelje robota za interakciju čovjek-stroj, putem kojeg operater može programirati robota ili ručno manipulirati robotom da se kreće.
Industrijski roboti funkcionalno se sastoje od 3 glavna dijela i 6 podsustava. 3 glavni dijelovi su mehanički dio, upravljački dio i senzorski dio. 6 podsustavi su pogonski sustav, mehanički strukturni sustav, sustav interakcije čovjek-stroj, sustav upravljanja, senzorski sustav i robot-sustav interakcije s okolinom.
2) Indeks performansi industrijskog robota
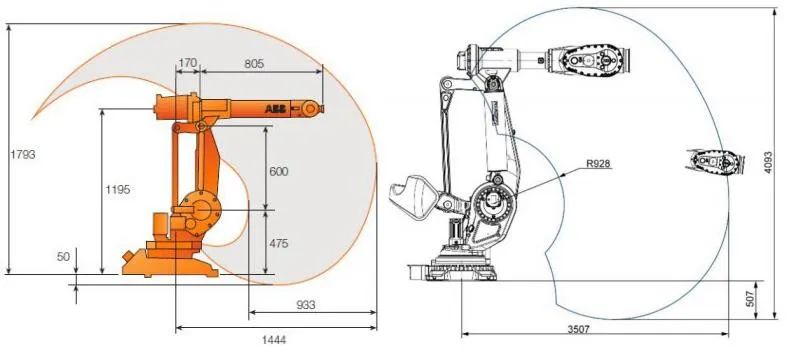
Indeks performansi industrijskih robota tehnički su podaci koje daje proizvođač robota u trenutku isporuke proizvoda, a odražavaju opseg primjene i radne performanse robota, što je potrebno uzeti u obzir pri odabiru robota. Iako tehnički podaci koje daje proizvođač robota nisu potpuno isti, struktura industrijskih robota, aplikacije i potrebe korisnika nisu isti, ali njegovi glavni pokazatelji performansi općenito su: stupnjevi slobode, točnost rada, radni raspon, nazivno opterećenje, maksimalna radna brzina.
Važno je napomenuti da robot može imati singularnosti unutar svog radnog raspona. Singularnosti su točke u kojima zglobovi gube stupnjeve slobode u određenim smjerovima zbog ograničenja u strukturi robota. Singularnosti se obično nalaze na rubovima radnog prostora, a kada se singularnosti grupiraju zajedno, nazivaju se "prazninama". Kada se robot kreće u blizini singularnosti, položaj zglobova se drastično mijenja zbog postupnog gubitka stupnjeva slobode, što rezultira velikim opterećenjem pogonskog sustava i preopterećenjem. Stoga, za robote sa singularnostima, njihov radni raspon također zahtijeva uklanjanje singulariteta i šupljina.
2. Upravljanje industrijskim robotima
1) Karakteristike i zahtjevi upravljanja industrijskim robotom
Pokreti zglobova većine industrijskih robota neovisni su jedni o drugima, a potrebna je koordinacija višestrukih zglobova kako bi se postigla točnost položaja krajnjeg-efektora robota. Stoga je sustav upravljanja industrijskim robotom složeniji od običnog sustava upravljanja i ima sljedeće karakteristike:
(1) To je u biti nelinearan sustav.
(2) To je viševarijabilni upravljački sustav sastavljen od više zglobova, a između zglobova postoji sprega.
(3) To je vremenski-promjenjiv sustav čiji se dinamički parametri mijenjaju s promjenom položaja gibanja zgloba.
(4) Potrebno je izmjeriti i analizirati uvjete okoline i upute za upravljanje, te automatski odabrati najbolji zakon upravljanja.
(5) Ima visoku ponovljivu točnost pozicioniranja i dobru krutost sustava.
(6) Prekoračenje položaja nije dopušteno, inače može doći do sudara, a dinamički odgovor mora biti brz.
S obzirom da upravljanje industrijskim robotom ima gore navedene karakteristike, prilikom projektiranja sustava upravljanja industrijskim robotom moraju biti ispunjeni sljedeći osnovni zahtjevi:
(1) Koordinirano upravljanje više-kretanjem po osi za proizvodnju potrebne radne putanje.
(2) Visoka točnost položaja, veliki raspon brzine.
(3) Statička diferencijalna brzina sustava treba biti mala, tj. sustav mora imati dobru krutost.
(4) Položaj bez prekoračenja, brz dinamički odgovor.
(5) Potrebna je kontrola ubrzanja i usporavanja.
(6) Koeficijent pogreške brzine svakog zgloba treba biti što je moguće dosljedniji.
(7) Sa stajališta rada, sustav upravljanja mora imati dobro sučelje čovjek-stroj, minimizirajući zahtjeve operatera.
(8) Sa stajališta cijene sustava, potrebno je smanjiti troškove hardvera sustava što je više moguće i više koristiti softverske servo metode za poboljšanje performansi upravljačkog sustava.
2) način upravljanja industrijskim robotom
Od karakteristika upravljanja i zahtjeva upravljanja industrijskim robotima, realizacija upravljanja industrijskim robotima uključuje niz elemenata, koji se uglavnom dijele na upravljanje donjeg sloja robota i upravljanje gornjeg sloja. Među njima, upravljanje donjeg sloja uključuje tijelo robota (tj. mehanički dio), dio pogonskog kruga, senzorski dio i strategiju upravljanja (npr. PID upravljanje). Kontrola gornjeg sloja uključuje analizu kretanja robota, planiranje putanje i programski dio robota [4]. Prema različitim metodama kategorizacije, upravljanje robotom može se klasificirati na različite načine. Prema kontroliranom objektu može se podijeliti na kontrolu položaja, kontrolu brzine, kontrolu sile, kontrolu zakretnog momenta, hibridnu kontrolu sile/položaja, itd. To su uglavnom kontrole donjeg sloja, a sada su objašnjene glavne metode upravljanja.
(1) kontrola položaja industrijskog robota:svrha je natjerati zglobove robota da realiziraju unaprijed-planirano kretanje i na kraju osigurati da krajnji{1}}efektor industrijskog robota radi duž unaprijed određene putanje, obično koristeći AC servo sustav ili DC servo sustav za postizanje.
(2) Kontrola radne snage industrijskog stroja (okretni moment):potreba za analizom krajnjeg-efektora robota i okruženja stanja ograničenja, te u skladu s ograničenjima za razvoj strategija upravljanja. Osim toga, potrebno je instalirati senzor sile na strani robota kako bi se otkrila kontaktna sila između robota i okoline. Kontrolni sustav obrađuje ovu informaciju o snazi prema unaprijed-utvrđenoj strategiji upravljanja, a zatim kontrolira robota da izvodi operacije u neizvjesnom okruženju koje su kompatibilne s tim okruženjem, tako da robot može izvršiti složene operativne zadatke.
(3) Kontrola brzine industrijskog robota:obično se realizira istovremeno s kontrolom položaja. Na primjer, u slučaju kontinuiranog načina upravljanja putanjom, industrijski roboti trebaju kontrolirati brzinu pokretnih dijelova i implementirati ubrzanje i usporavanje prema unaprijed određenim uputama, kako bi ispunili zahtjeve glatkog kretanja i točnog pozicioniranja. Budući da je industrijski robot neka vrsta varijable radnih uvjeta (ili putnog opterećenja), strojevi za veliko kretanje inercijskim opterećenjem, kako bi riješili kontradikciju između brzog i glatkog, moraju kontrolirati početno ubrzanje i usporavanje prije zaustavljanja dvije prijelazne sekcije gibanja. A u cijelom procesu kretanja obično je neophodna kontrola brzine.
3) Inteligentno upravljanje industrijskim robotima
Inteligentna metoda upravljanja industrijskim robotima uglavnom se odnosi na rad u neizvjesnim ili nepoznatim uvjetima, robot treba dobiti informacije o okolnom okruženju putem senzora, donositi odluke prema vlastitoj internoj bazi znanja, a zatim kontrolirati različite aktuatore kako bi autonomno izvršio zadani zadatak, što pripada višoj razini kontrole robota. Ako se koristi inteligentna tehnologija upravljanja, robot će imati snažnu prilagodljivost okolini i sposobnost samo-učenja. Inteligentne metode upravljanja usko su povezane s razvojem umjetne inteligencije kao što su umjetne neuronske mreže, neizraziti algoritmi, genetski algoritmi, ekspertni sustavi i tako dalje. Primjena algoritama neuronskih mreža u mobilnim robotima koristi se kao primjer za ilustraciju kombinacije inteligentnog upravljanja i industrijskih robota.
Uzimajući za primjer mobilnog robota prikazanog na slici, kamera je postavljena na vrh mobilnog robota kako bi se dobila tro{0}}dimenzionalna slika prepreke. Skup ultrazvučnih senzora montiran je ispred mobilnog robota (izravno ispod kamere) za dobivanje informacija o udaljenosti između prepreke i mobilnog robota.
Fuzija vizualnih i ultrazvučnih informacija senzora provodi se korištenjem metoda neuronske mreže i izlaza na sljedeću razinu za prepoznavanje vrste prepreke, što mobilnom robotu omogućuje izbjegavanje prepreka pri hodu u nesigurnom okruženju i poboljšava njegovu sposobnost navigacije. Glavni koraci za industrijske robote da koriste inteligentne informacije za integrirano donošenje odluka kako bi izbjegli prepreke su sljedeći:
(1) Dok robot putuje, sustav za određivanje udaljenosti provodi detekciju okoline u kratkim intervalima kako bi odredio treba li mobilni robot usporiti i treba li uzeti uzorke s CCD kamere na temelju informacija o udaljenosti prepreke koje je dobio ultrazvučni senzor.
(2) Kada je udaljenost prepreke od mobilnog robota srednja prema detekciji sustava za određivanje udaljenosti, brzina robota se smanjuje; kada je udaljenost prepreke od mobilnog robota blizu, dvodimenzionalna slika dotične prepreke dobiva se iz CCD kamere i izdvajaju se koordinate njezinog lijevog i desnog ruba.
(3) Informacije o prepreci dobivene od ultrazvučnog senzora i CCD kamere grupiraju se i pretprocesiraju te šalju u BP neuronsku mrežu kontrolera na fuziju.
(4) Upravljač neuronske mreže BP, koji je prethodno-naučen sa znanjem o izbjegavanju prepreka, donosi odgovarajuću odluku o izbjegavanju prepreka u skladu s informacijama koje prikupljaju vanjski multi-senzori i izbjegava prepreke.
Reference
[1] Zhu Hongqian. Tehnologija industrijskih robota [M]. Peking: Machinery Industry Press, 2019. [2] Chen Wanmi. Tehnologija upravljanja robotom [M]. Peking: Machinery Industry Press, 2017. [3] Guo Tongying, An Dong. Robotika i njezino inteligentno upravljanje [M]. Peking: People's Posts and Telecommunications Press, 2014. [4] Zhang Xianmin. Robotika i njezina primjena [M]. Peking: Machinery Industry Press, 2017. [5] Zhang Xinxing. Osnove primjene industrijskih robota [M]. Peking: Beijing Institute of Technology Press, 2017.