


Kada se vozite u dizalu, definitivno želite glatko i sigurno doći s jednog na drugi na drugi. U pogonu lifta sofisticirana kontrola pokreta omogućuje liftu da se zaustavi u navedenom položaju i glatko usporava dok se ne dođe do potpunog zaustavljanja. Nedostatak sofisticirane kontrole pokreta može uzrokovati da se lift pogrešno zaustavi između podova, zbog čega se jahač dizala osjeća vrtoglavi i neugodno ili nesigurno.
Roboti, računalni numerički upravljač (CNC) i tvornička oprema za automatizaciju zahtijevaju preciznu kontrolu položaja putem servo pogona, a u mnogim slučajevima precizna kontrola brzine za pravilno izradu proizvoda i održavanje tijeka rada.
Mnogi su aspekti industrijskih pogona važni u postizanju precizne kontrole pokreta, što uključuje tri osnovna podsustava u dizajnu kontrole u stvarnom vremenu, naime senziranja, obrade i vožnje. Ovaj će rad raspravljati o primjerima tehnologija koje podržavaju svaki podsustav.
Osjetljivo
Precizna kontrola pokreta ne može se realizirati bez preciznog položaja i osjetljivosti brzine. Osjećaj može uključivati kutni položaj motora i osjetilo brzine ili linearni položaj transportne trake i osjet brzine. Dizajneri često koriste inkrementalne optičke kodere sa stotinama do tisuću utora po revoluciji kako bi osjetili položaj i brzinu. Ti su enkoderi obično povezani s mikrokontrolerima (MCU) putem kvadraturnih kodiranih impulsa (QEP) i stoga zahtijevaju sposobnost QEP sučelja.
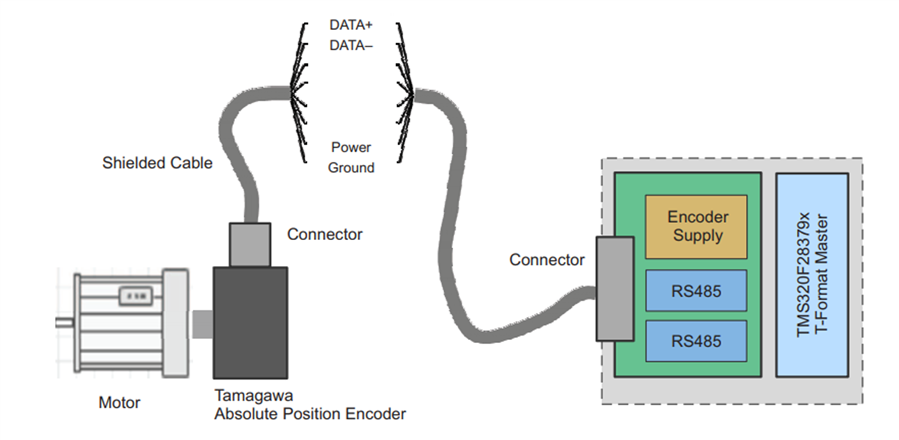
Apsolutni koderi su, nasuprot tome, značajno precizniji, obično imaju više mjesta po revoluciji i precizno su montirani tako da pruža apsolutni kutni položaj. Osjećeni položaj pretvara se u digitalni prikaz i kodira se prema standardnom protokolu. Primjeri takvih protokola su Tamagawa T-format i IC-Haus GmbH-ova dvosmjerna serijska serijska sinkronizacija (BISS) C. Ranije će vam trebati i terenska programabilna niz vrata (FPGA) da biste se sučeljali s takvim kodarom, ali sve više i više MCUS-a Sada imate ovu sposobnost (kao što je prikazano na slici 1 u nastavku). Budući da se T-format i biss C protokoli često razlikuju od onih koji su podržani popularnim komunikacijskim portovima ili sučeljima kao što su serijsko periferno sučelje (SPI), univerzalni asinhroni odašiljač prijemnika (UART) ili mreže kontrolera (CAN), koji su uobičajeni na Većina MCU -a, oni često zahtijevaju prilagodljive logičke blokove ili vlasničke jedinice za obradu.
Apsolutni koderi također se mogu temeljiti na elektromagnetskim ili razlučivim krugovima, koji zahtijevaju precizno mjerenje sinusoidnih električnih signala. Stoga su važni i precizna operativna pojačala i reference na napone. Upravljanje motorom i pokretima uvijek zahtijeva precizno otkrivanje struje motora i napona, posebno kada se koristi kontrola bez senzora. Uobičajena otopina su inline i inverterski mostov detekcija niskog strana korištenjem izoliranih/neizoliranih pojačala i pokretača s integriranom detekcijom struje niskog strana.
Obrada
Izvršavanje profila kontrole pokreta i algoritama u preciznom sustavima za upravljanje pokretima zahtijeva MCU s visokom računalnom snagom, koji su obično 32- duljine bitnih riječi s nativnom {}}} Podrška za pomicanje točke kako bi se osigurala potrebna preciznost i točnost . Mnogi MCU -ovi imaju papučice hardverskog plina jer se algoritmi uvelike oslanjaju na trigonometrijsku, logaritamsku i eksponencijalnu matematiku.
S obzirom na broj osi pokreta pod kontrolom ili broj upravljačkih petlji, dizajneri često koriste arhitekturu višecentričnog procesora (CPU) ili paralelne papučice plinskih papučica sličnih CPU-u. Više CPU -a također se može razmotriti za dodatne zadatke nadzora i komunikacije.
Kao aplikacija za kontrolu u stvarnom vremenu, ukupna latencija cijelog signalnog lanca (tj. Vrijeme od prikupljanja struje, napona, položaja i mjerenja brzine do ažuriranja kontrolnih izlaza) ima izravan utjecaj na kontrolne performanse , a samim tim i točnosti. Neki MCU imaju analogne komparatore na čipu koji mogu izravno generirati kontrolne radnje, značajno smanjujući latenciju i opterećenje CPU-a. Vratni odziv i ušteda polja i oporavak su također važni.
Visoka snaga obrade nije dovoljna. MCU-ovi za kontrolu pokreta također moraju imati upravljačke periferne uređaje opće namjene, kao što su {12- i 16- Analogno-digitalni pretvarači, QEP sučelja, rub visoke rezolucije i pulsna modulacija (PWM (PWM ) izlazi. Također je potrebna mogućnost implementacije prilagođene logike i vremena.
Kako bi dizajneri pomogli da brže postanu i pokrenu i prilagode svoj dizajn, MCU i motorni vozači nude algoritme motora i upravljanja pokretima, uključujući jezgrene algoritme kao što su promatrači bez senzora i biblioteke softvera, kao i potpuni upravljački kod s konfigurabilnošću GUI -ja.

MCU za industrijske pogone
Vozači
Uređaji i pokretači energije moraju osigurati željeno upravljanje, obično u obliku PWM -a, gdje radni ciklus predstavlja radnju. Precizna kontrola PWM impulsa je važna, što znači da vozač mora osigurati potreban intenzitet pogona s najmanjim mogućim vremenskim odstupanjem; Uređaj za napajanje mora se uključiti i isključiti u točno predviđeno vrijeme. Takvi su vozači danas lako dostupni, s dodatnim značajkama kao što su prekomjerna struja i toplinska zaštita. Novi široki uređaji za napajanje BandGap-a osiguravaju brzo i precizno vrijeme uključivanja i isključivanja. Brze brzine prebacivanja i niski gubici prebacivanja širokih BandGAP uređaja također omogućuju brzu kontrolnu petlju za poboljšanu stabilnost i performanse.
Osim točnosti, mnoge aplikacije zahtijevaju dizajne upravljanja motorom koji su dovoljno kompaktni da koriste vozače s integriranim senzorskim modulima struje i napajanjem.
Zaključak
Precizna kontrola pokreta kritična je za industrijske pogone. Tehnička rješenja bave se sva tri podsustava koja se temelje na dizajnu kontrole u stvarnom vremenu, osjetljivosti, obradi i aktiviranju te su dizajnirana tako da omoguće precizno kontrolu kretanja.