Načelo upravljanja motorom srž je područja motorne tehnologije, koje uključuje načelo rada motora, metode upravljanja i praktične primjene i druge aspekte. S razvojem moderne industrije, motor kao važan uređaj za pretvorbu i prijenos energije, njegova točnost upravljanja i učinkovitost izravno utječu na performanse i učinkovitost cijelog sustava. Stoga,-duboko razumijevanje i proučavanje principa motoričke kontrole ima važan teorijski i praktični značaj.
Prvo, princip rada motora
Motor je uređaj koji pretvara električnu energiju u mehaničku, a princip rada temelji se na zakonu elektromagnetske indukcije i zakonu elektromagnetske sile. Prema principu rada, motor se može podijeliti u dvije kategorije: DC motor i AC motor.
1. princip rada istosmjernog motora
Istosmjerni motor koristi protok istosmjerne struje kroz armaturnu zavojnicu i interakciju zavojnice magnetskog polja, generirajući okretni moment za postizanje mehaničkog kretanja uređaja. Njegova glavna struktura uključuje armaturu, magnetske polove, četke i magnetsko polje. Kada istosmjerna struja prolazi kroz zavojnicu armature, ona stvara magnetsko polje koje djeluje između armature i magnetskog polja, što generira okretni moment koji pokreće motor. Brzina istosmjernog motora može se kontrolirati podešavanjem napona armature ili struje armature.
2. Princip rada AC motora
AC motor je uređaj koji koristi stalnu promjenu izmjenične struje za stvaranje rotirajućeg magnetskog polja, čime se ostvaruje mehaničko kretanje. Prema principu generiranja okretnog magnetskog polja, AC motor se može podijeliti na asinkroni motor i dvije vrste sinkronog motora. Asinkroni motori (poznati i kao indukcijski motori) temelje se na principu elektromagnetske indukcije. Kada izmjenična struja prolazi kroz namote statora, u statoru se stvara rotirajuće magnetsko polje, a rotor djeluje uzajamno s rotirajućim magnetskim poljem zbog učinka indukcije, stvarajući tako rotacijski moment za pogon motora. Sinkroni motor temelji se na brzini motora i frekvenciji napajanja ima fiksni proporcionalni odnos između rada motora, njegova brzina i frekvencija napajanja su strogo sinkronizirani.
Drugo, metode kontrole motora
Metode upravljanja motorom uglavnom uključuju kontrolu brzine, kontrolu pokretanja i kontrolu kočenja. Ove metode kontrole i njihova načela detaljno su opisani u nastavku.
1. kontrola brzine
Kontrola brzine je najvažniji i najsloženiji aspekt kontrole motora. Postoje različite metode upravljanja brzinom, uključujući kontrolu brzine otpora napona, kontrolu brzine pretvorbe frekvencije i vektorsku kontrolu. Regulacija brzine otpora napona je metoda za smanjenje brzine motora promjenom napona napajanja motora, ova metoda je jednostavna i laka za implementaciju, ali manje učinkovita. Kontrola brzine pretvorbe frekvencije je metoda za regulaciju brzine motora mijenjanjem frekvencije izmjenične struje koju napaja napajanje, ova metoda može ostvariti širok raspon brzina i visoku učinkovitost. Vektorsko upravljanje je naprednija metoda upravljanja, koja ostvaruje preciznu prilagodbu brzine i momenta motora preciznim upravljanjem strujom i magnetskim poljem motora, te je prikladna za prilike s većim zahtjevima na performanse motora.
2. Kontrola pokretanja
Upravljanje pokretanjem je upravljanje motorom u procesu iz stanja mirovanja u stanje rada. Za asinkrone motore, zbog malog startnog momenta, potrebno je koristiti neke posebne metode za postizanje glatkog pokretanja. Uobičajene metode kontrole pokretanja uključuju izravno pokretanje, pokretanje smanjenim naponom i meko pokretanje. Iako je izravno pokretanje jednostavno, ali početna struja je velika, a utjecaj na električnu mrežu je velik; startanje sa smanjenim naponom je smanjenje startne struje smanjenjem napona napajanja; meko pokretanje je korištenje energetskih elektroničkih uređaja za postizanje glatke kontrole procesa pokretanja motora.
3. Kontrola kočenja
Upravljanje kočenjem je upravljanje motorom iz stanja rada u stanje mirovanja u procesu. Metode upravljanja kočnicama imaju različite metode, uključujući energetsko kočenje, kočenje unatrag i povratno-kočenje. Kočenje potrošnje energije je preko namota statora u motoru u istosmjernu snagu za proizvodnju kočnog momenta; obrnuto kočenje je mijenjanjem slijeda faza napajanja motora kako bi se proizveo suprotan smjer vrtnje s momentom motora kako bi se postiglo kočenje; feed-povratno kočenje je korištenje karakteristika generiranja motora u kojima će se mehanička energija pretvoriti u električnu energiju i vratiti natrag u mrežu kako bi se postiglo kočenje.
Treće, dijagram strujnog kruga upravljanja motorom
1. dijagram strujnog kruga upravljanja motorom s permanentnim magnetom
Ovo je shematski dijagram upravljačkog kruga motora s permanentnim magnetom. Ovaj krug se koristi za kontrolu kontrole permanentnog magneta. Krug koristi sklopne elemente triaka za izmjeničnu struju kako bi poboljšao karakteristike komutacije jer su motori s permanentnim magnetima generatori, a standardne sklopne elemente triaka teško je ispravno prebaciti. Motori s trajnim magnetima zahtijevaju puno{3}}valno istosmjerno ispravljanje.
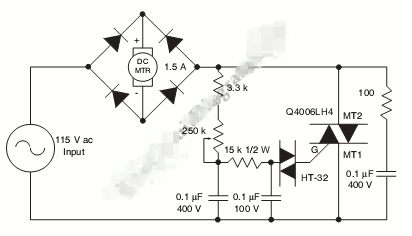
Izmjenični dvosmjerni tiristori spojeni su u seriju na izmjeničnoj ulaznoj strani ispravljačkog mosta. Najkritičniji dio instaliranja SCR-a na DC strani mosta bavi se odgođenim uključivanjem-i vremenskim podešavanjem pri kraju polu-ciklusa. Krug pruža -kontrolu širokog raspona tako da se prekidački element triaka za izmjeničnu struju može aktivirati brzo ili s niskom vodljivošću kod slabih motora. AC otpornik i ispravljač imaju slične vrijednosti napona. Svi se temelje na stvarnom opterećenju motora i zahtjevima mrežnog napona.
2. 555 IC PWM dijagram strujnog kruga upravljanja motorom s limitatorom struje
Za brze promjene brzine motora i okretanje smjera motora, četiri izlaza pokreću MOSFET H-mostove. N-kanalni uređaji su MOSFET-ovi s donjom tračnicom, a P-kanalni MOSFET-ovi s gornjom tračnicom. sve ih pokreće TC4469.
Male serije otpornika pomažu u sprječavanju oscilacija vrata i usporavaju vrijeme prijelaza uređaja donje tračnice, što pomaže da gornji uređaj ostane isključen. Razdjelnici otpornika i nisko{1}}cjenovni-tranzistori za pomicanje mogu se jednostavno i ekonomično dodati kako bi se održao pogon vrata od 15 VDC gornjeg MOSFET-a-šine za postizanje napona motora iznad 12 VDC.
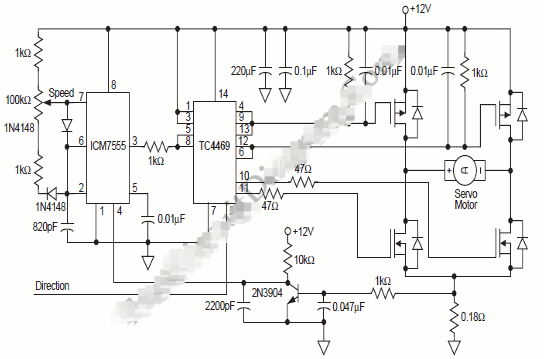
Pri naponu iznad 15 VDC, jednostavni linearni regulator može ih napajati iz pozitivnog napajanja motora jer ICM7555 i TC4469 zahtijevaju zanemarivu struju. Kako bismo zaštitili vrata od prijelaza struje, možemo koristiti Zener diodu. Kada je donji MOSFET u istom kraku mosta "uključen", generira se visok dV/dT i kondenzator od vrata-do-izvora pomaže da gornji MOSFET ostane "isključen". Drugo rješenje za ovu situaciju je da impedancija pogona vrata gornjeg MOSFET-a bude niska u stanju "OFF".
Senzorski otpornik u pinu za uzemljenje H-mosta pruža jednostavnu metodu očitavanja struje motora puls po impuls, bez obzira na to vrti li se motor naprijed ili unatrag. Ovaj signal se filtrira i primjenjuje na ICM7555 kako bi se spriječilo stvaranje PWM-a kada struja motora premaši dopuštenu vrijednost.
3. shema upravljanja koračnim motorom
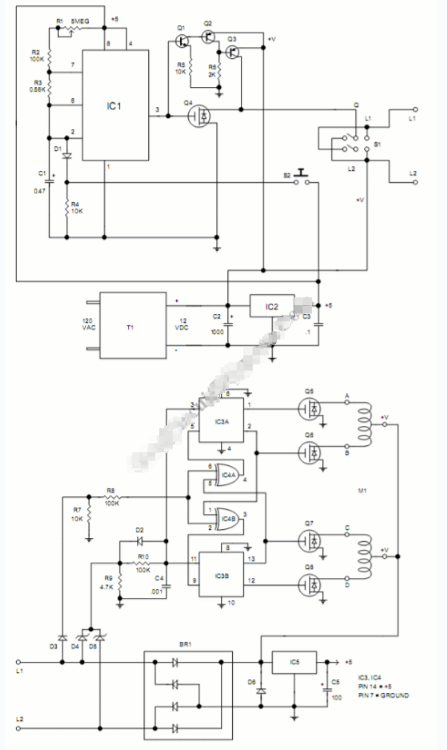
Koračni motori pružaju jednostavnu, jeftinu-točnu kontrolu položaja. Koračni motor može pokretati strujni krug montiran u blizini motora i kontroliran krugom daljinskog upravljanja preko dugog kabela. Krug je zanimljiv po tome što se snaga i za motor i za pogonski krug prenosi preko dvije žice koje također prenose upravljačke signale.
Integrirani krug LMC555 CMOS timera (IC1) generira impuls od 200 mikrosekundi za koračni motor i kontrolira njegovu brzinu. Brzina motora može se mijenjati mijenjanjem frekvencije ovog impulsa, a za tu svrhu je predviđen promjenjivi otpornik R1. Na izlazu IC1 (pin 3), negativni taktni impuls pokreće vrata FET-a za napajanje IRL530N (Q1), koji se odmah zatvaraju i odspajaju upravljačku ploču od mase. Ovaj prekid napajanja šalje signal pokretaču motora da pojača motor. Smjer rotacije je kontroliran polaritetom napona koji se primjenjuje na strujni krug pogonskog sklopa preko interkonekcija L1 i L2.
MPSA05 bipolarni NPN tranzistor Q2 i MPSA55 PNP tranzistori Q3 i Q4 invertiraju impulse s pina 3, povlačeći odvod Q1 visoko kada je Q1 isključen. Preklopni prekidač S1 postavlja smjer promjenom polariteta. Tipkalo S2 pokreće i zaustavlja motor uključivanjem i isključivanjem sata.
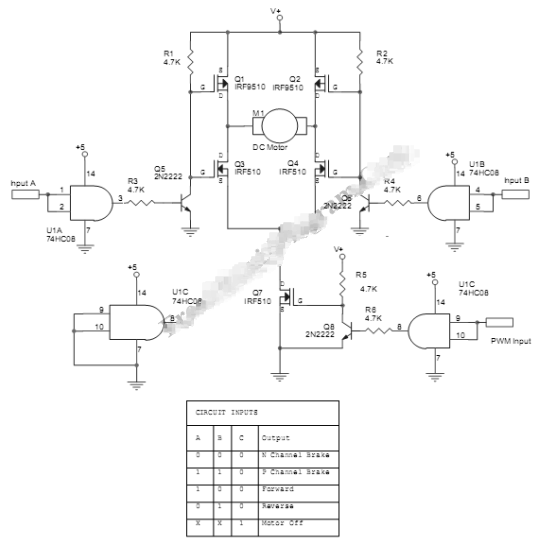
4. Dijagram strujnog kruga upravljanja PWM motorom s radom naprijed, nazad i kočenjem
Ovaj PWM upravljački krug motora pruža razne kontrole za DC motor. Istosmjernim motorom možete upravljati naprijed, unatrag ili kočiti dok se ne zaustavi.
Krug koristi MOSFET most za pogon motora, kontroliran brojnim logičkim vratima i malim bipolarnim tranzistorima. Napon motora može biti 10-20 volti, a struja bi trebala biti najviše 8 ampera. MOSFET-ovi trebaju biti opremljeni odgovarajućim hladnjakom. Ulaz V+ trebao bi se napajati radnim naponom istosmjernog motora (10-20 volti). Iako je MOSFET dizajniran za rad od 100 volti, možete koristiti najviše 20 volti jer se ovaj napon također koristi za pokretanje vrata, koja su obično ograničena na 20 volti. Minimalna vrijednost za ovaj napon napajanja je 10 volti jer se vrata neće potpuno otvoriti ako napon padne ispod 10 volti. Možete birati između nekoliko vrsta 10-20 voltnih istosmjernih motora za ovu primjenu.