


Postoji veliki broj primjena koračnih motora u industrijskom području, kao što su automatizirana kontrola, spojevi robota, kontrola pisača, itd. Najviše se koriste hibridni koračni motori. Jedan od najčešće korištenih je hibridni koračni motor, koji je ujedno i oblik većine koračnih motora s kojima se svakodnevno susrećemo. Konceptualno, koračni motori i motori s promjenjivom reluktancijom postoje određene veze i razlike, ovaj će rad u početku govoriti o strukturi i principu rada reluktantnog motora / koračnog motora i usporediti razlike između različitih motora.
1. Motor s promjenjivom reluktancijom
Motor s promjenjivom reluktancijom (Variable-Reluctance Machine) poznat je i kao reluktantni motor s preklopkom, možda najjednostavniji od svih motornih struktura motora, po statoru opremljenom uzbudnim namotima i feromagnetskim rotorom s konveksnom polom. Rotor nema namota zavojnice niti trajne magnete, a oslanja se na varijacije nevoljkosti rotora u različitim položajima za stvaranje elektromagnetske sile (dΨ/dθ).
Znamo da magnetski tok uvijek teži prijeći put s najnižim otporom. Kao što je prikazano na slici . 1.1, S1 S2 kontrolira uključivanje i isključivanje struje, a VD1 VD2 je dioda za kontinuitet struje. Položaj prikazan u položaju AA' i aa' položaja maksimalne reluktance, CC minimalne reluktance, ako je D faza pod naponom u ovom trenutku, rotor će se okretati suprotno od kazaljke na satu; ako je B faza u ovom trenutku pod naponom, rotor će se okretati u smjeru kazaljke na satu; ako je faza A pod naponom u ovom trenutku, rotor će ostati nepromijenjen. Treba napomenuti da reluktantski motori s prekidačem ne mogu ostvariti promjenu smjera vrtnje motora kroz promjenu smjera struje, već kroz promjenu redoslijeda napajanja kako bi ostvarili rotaciju motora naprijed i natrag.
Redoslijed pokretanja rotacije u smjeru kazaljke na satu: BADC
Redoslijed pokretanja rotacije u smjeru suprotnom od kazaljke na satu: DABC
Budući da se magnetski otpor motora drastično mijenja tijekom rotacije, pulsiranje momenta reluktantnog motora postat će visoko. Kako bi se osiguralo da motor može raditi glatko i učinkovito, upravljanje reluktantnim motorom zahtijeva poznavanje položaja rotora, stanja opterećenja i stanja brzine, među ostalim informacijama. A model reluktantnog motora nema dobru linearnost sinkronog/asinkronog motora s trajnim magnetima, pa mu je potrebno mnogo modela predviđanja i algoritama za poboljšanje točnosti upravljanja, što nedvojbeno povećava poteškoće upravljanja reluktantnim motorom.
 Slika 1.1 Osnovna struktura motora s promjenjivom reluktancijom
2. Od motora s promjenjivom reluktancijom do koračnih motora
Motori s promjenjivom reluktancijom mogu dodatno podijeliti kut kretanja povećanjem broja polova statora i rotora ili broja faza statora pod naponom zbog svoje posebne metode upravljanja (izmjenično provođenje impulsa). Postoji niz takvih podijeljenih struktura s različitim karakteristikama kutnog momenta, pa se o njima neće raspravljati. U ovom ćemo članku istražiti nekoliko uobičajenih mehanizama motora s promjenjivom otpornošću, iz različitih dimenzija kako bismo vidjeli kako se koračni motori ističu u mnoštvu struktura motora s promjenjivom otpornošću.
2.1 Castleov motor s promjenjivom reluktancijom
Kao što je ranije spomenuto, povećanje broja izbočenih polova može dodatno podijeliti kut pomicanja, ali izbočeniji polovi će zauzeti puno prostora zavojnice, učinkovitost namota motora je smanjena, a izbočeni polovi ne mogu se povećavati unedogled. U slučaju istog broja pogonskih faza, graviranjem malog zuba na izbočenom polu, također se može podijeliti kutom udaljenosti stroja. Kao što je prikazano na slici 2.1, trofazni motor s promjenjivom reluktancijom tipa castle sa 6-polnim statorom, 4 zuba po polu i 28-polnim rotorom. Energetska zavojnica 1, zavojnica 2 i zavojnica 3 uzastopno mogu pokrenuti rotor da se okreće s udaljenošću koraka od 2/3 u svakom koraku. vrijednosti moraju biti dizajnirane prema omjerima zupčanja konstrukcije motora i o njima se ovdje ne raspravlja.
Ova vrsta motora općenito se koristi pri maloj brzini, velikom zakretnom momentu i preciznoj kutnoj rezoluciji, ova se struktura već može nazvati "koračnim motorom", jer se upravljanje ovim motorom, kao i može odvojiti od detekcije položaja, kroz pogon sekvence impulsa može ostvariti relativno glatku kontrolu.
 Slika 2.1 Trofazni castle motor s promjenjivom reluktancijom
2.2 Višestupanjski motori s promjenjivom reluktacijom
Motori s promjenjivom reluktancijom koji se sastoje od jednog rotora s višefaznim namotom također su poznati kao "motori s promjenjivom reluktancijom od jednog segmenta". Druga vrsta motora s promjenjivom reluktancijom su rotor i stator podijeljeni u mnogo segmenata, koji se mogu dalje podijeliti bez povećanja broja faza statora, i koji je prijateljskiji prema strukturi namota statora. Moguće je postaviti segment s jednom fazom, što praktički eliminira isprepleteni kraj višefaznog motora. Za n-segmentne motore, rotor ili stator svakog segmenta je pomaknut za 1/n kuta njegovog nagiba polova, a nagib polova može se dodatno podijeliti za n puta.
2.3 Hibridni koračni motori
U jednostavnom motoru s promjenjivom reluktancijom, smjer vrtnje ovisi o vremenu impulsne struje i strukturi reluktancije motora, te na njega ne utječe smjer struje. U nedostatku struje, rotor se ne može fiksirati u određenom položaju zbog nedostatka reluktantnog momenta, što dodatno otežava upravljanje. Dodavanje trajnih magneta izvornoj strukturi reluktantnog motora s prekidačem kako bi se formirao stalni magnet ili hibridni motor s promjenjivom reluktancijom može značajno poboljšati zakretni moment i točnost položaja koračnih motora, što je danas najčešća struktura koračnih motora.
Kao što je prikazano na slici 2.2, struktura hibridnog koračnog motora vrlo je slična višesegmentnom motoru s promjenjivom reluktancijom, umetnutom između dva segmenta rotora, trajni magneti se mogu vidjeti na proksimalnom kraju distalnog kraja N-pola S-pola. Stator se može dizajnirati kao struktura motora s jednim segmentom, a potreban je samo dvofazni pogon, što uvelike pojednostavljuje strukturu motora i troškove. Broj pari polova rotora u motoru prikazanom na slici je 3, tako da je mehanički kut koji odgovara jednom električnom ciklusu 360/(2*3)=60.
Radi lakšeg razumijevanja, θ je mehanički kut i specifični slijed vožnje:
θ=0~10, faza 1 i faza 2 prolaze pozitivnu struju jednake amplitude u isto vrijeme
θ=10~20, faza 2 propušta samo pozitivnu struju
θ=20~30, faza 1 prolazi samo negativnu struju
θ=30~40, faza 1 i faza 2 prolaze negativnu struju jednake amplitude u isto vrijeme
θ=40~50, faza 2 propušta samo negativnu struju
θ=50~60, faza 1 prolazi samo pozitivnu struju
Cikličko provođenje... ...
 Slika 2.2 Struktura hibridnog koračnog motora
3. upravljanje koračnim motorom
Kao što je prikazano na slici 3.1, struktura pogonskog kruga koračnog motora općenito se može podijeliti na bipolarne motore i unipolarne motore: unipolarni motori kroz izmjenično provođenje namota da bi se postigla promjena u smjeru fluksa, bipolarni motori kroz kontrolu H-mosta da bi se postigla promjena u smjeru struje da bi se postigla promjena u smjeru fluksa.
Unipolarni motor treba samo 4 MOS snage, unipolarnu kontrolu struje (iz perspektive MOS cijevi), ali namotu motora treba još jedan dodir; bipolarni motor je jednostavnije strukture, dva namota su visoko iskorištena, ali treba ga povećati na 8 MOS snage za pogon, a trošak regulatora će porasti.
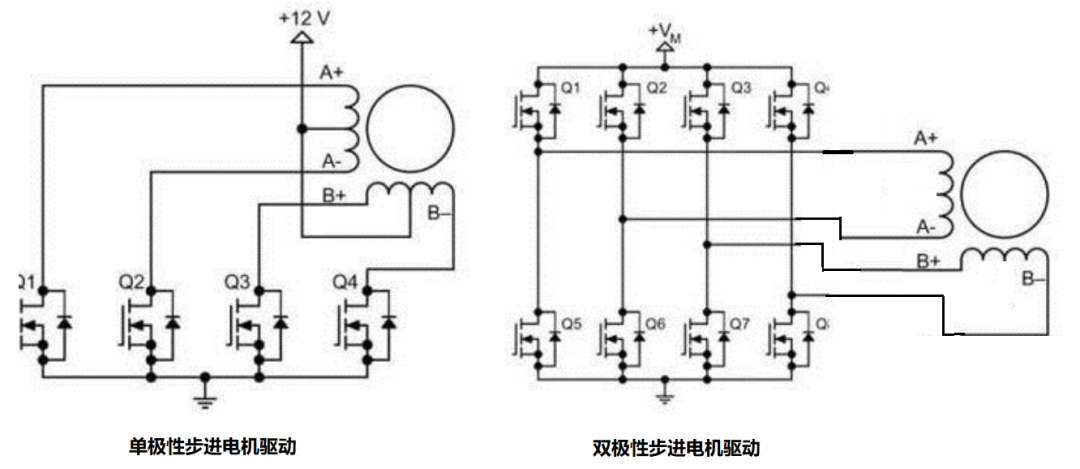 Slika 3.1 Unipolarni i bipolarni koračni motorni pogoni
Osim podjele u strukturi motora, koračni motori također mogu kontrolirati točnost podjele koračnog motora kontroliranjem valnog oblika struje. Načelo podjele je da se simulirana sinusna struja umetne između najmanjih kutova koraka kako bi se dodatno podijelili kutovi koraka, što se također naziva podjela struje.
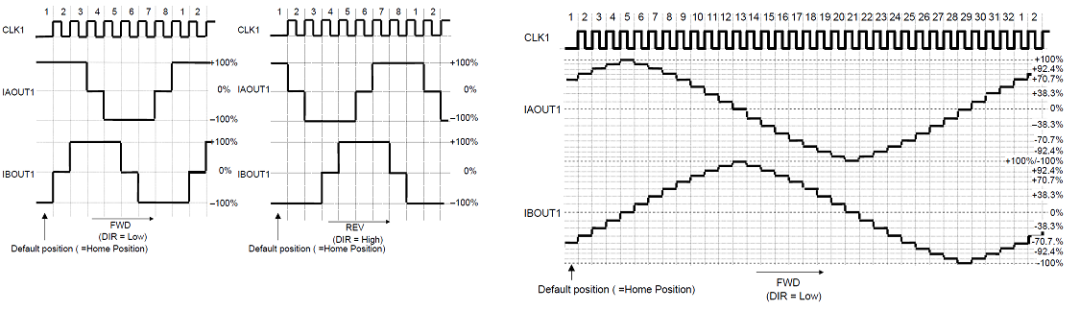 Slika 3.2 Raščlamba pogonske struje koračnog motora
3.1 Struja zatvorene petlje
Trenutnu postavku koračnog motora potrebno je odrediti prema zahtjevima opterećenja, što je veće opterećenje, veća mora biti pogonska struja, ali kontrola otvorene petlje koračnog motora ne može osjetiti veličinu opterećenja, što često rezultira neučinkovitošću pogona otvorene petlje. Strujna podjela zahtijeva preciznu kontrolu struje, potrebu formiranja zatvorene petlje kontrolirane struje, odnosno strujnog izlaza za karakteristike konstantne struje; s druge strane, zbog nelinearne promjene magnetskog otpora u koračnom motoru, potreba da se uvijek prati veličina izlazne struje kako bi se spriječilo zasićenje jezgre strujom uzrokovano gubitkom kontrole. Slika 3.3 ispod, za shemu valnog oblika upravljačke struje koračnog motora TB67S109AFNG. Fchop za interni sklopni ciklus, kroz frekvencijsku podjelu internog sata (Internal OSC).
Specifični koraci kontrole konstantne struje su sljedeći:
H-most provodi, struja brzo raste do NF, a nagib porasta struje je VDC/Ls
Dosegnite zadanu trenutnu točku NF, isključite H-most, struja se obnavlja diodom za obnavljanje, a nagib pada je -VDC/Ls (brza promjena)
Kada struja dosegne zadanu vrijednost donje linije, kontrolirajte H-most da biste kratko spojili zavojnicu induktora (općenito donji most) i održavali struju konstantnom (Spora promjena)
Kada se struja zadane vrijednosti promijeni, H-most kroz istu strategiju upravljanja kontrolira struju u posljednjoj zadanoj točki da ostane konstantna
Kao što je prikazano na slici 3.4, je izmjereni valni oblik koračnog motora, ako je podjela točnosti nižeg može se vidjeti očigledan valni oblik struje poput koraka,. Ako je stupanj podjele vrlo visok, tada je struja bliža sinusoidnoj struji, kao što je prikazano na slici 3.5.
 Slika 3.3 Kontrola struje TB67S109AFNG
 Slika 3.4 Izmjerena struja koračnog motora (nije podijeljeno)
 Slika 3.5 Izmjerena struja koračnog motora (podjela)
3.2 Otvorena i zatvorena petlja
Kod upravljanja otvorenom petljom, budući da nema povratne informacije o položaju rotora, u biti je nepoznato prati li sustav upravljanje ili ne. Ako postoji neka abnormalnost opterećenja, lako je uzrokovati da koračni motor izgubi korake. U nekim visokopreciznim aplikacijama visokih performansi, putem enkodera ili drugih senzora položaja natrag do informacija o položaju, tako da koračni pogonski sustav može biti relativno lako realizirati je li došlo do gubitka koraka ili ne, hoće li gubitak koraka nadoknaditi gubitak pulsa u upravljanju kontrolom.
Sažetak
Ovaj rad ukratko opisuje osnovnu strukturu motora s promjenjivom reluktancijom i njihovu evoluciju u koračne motore, te uspoređuje strukturu i logiku upravljanja nekoliko uobičajenih koračnih motora. Uvode se načelo upravljanja koračnim motorom i pojedinosti upravljanja trenutnim podjelama kako bi se omogućilo sveobuhvatnije razumijevanje koračnih motora.