


MPC kontrola
Model prediktivnog upravljanja (MPC) evoluirao je od svojih početaka kao heuristički algoritam upravljanja primijenjen u industrijskim procesima 1970-ih u novu akademsku disciplinu s bogatim teorijskim i praktičnim sadržajem.
Prediktivno upravljanje rješava probleme upravljanja sa zahtjevima optimizacije. Tijekom proteklih 30 godina, uspjeh prediktivnog upravljanja u složenim industrijskim procesima u potpunosti je pokazao svoj golemi potencijal za rješavanje složenih problema ograničenog upravljanja optimizacijom.
MPC kontrola je-metoda upravljanja optimizacijom zatvorene{1}}petlje u stvarnom vremenu. Primarna prednost ovog algoritma je njegov iterativni online rad, koji kontinuirano dobiva trenutne optimalne kontrolne veličine. Dodatno, može uspostaviti objektivne funkcije za zadovoljavanje višestrukih ograničenja kao što su pokretači vozila, proklizavanje i dinamika.
Međutim, njegova izvedba praćenja vrlo je osjetljiva na točnost prediktivnog modela. Nadalje, zbog visokih računalnih zahtjeva prediktivnog upravljanja nelinearnim modelom, ono nije prikladno za-okruženja vožnje velikom brzinom.
Trenutno su mnogi istraživači linearizirali nelinearne modele vozila, ali to osigurava samo točnost praćenja unutar linearnih područja vozila i guma.
MPC kontroleri, također poznati kao rolling-kontroleri vremenske domene, razmatraju nelinearni dinamički model upravljačkog sustava i predviđaju ponašanje izlaza sustava u budućem vremenskom intervalu. Rješavanjem problema ograničene optimalne kontrole, sustav minimizira pogrešku praćenja tijekom budućeg vremenskog intervala, čineći ovu metodu robusnom.
Algoritmi prediktivne kontrole modela imaju osnovne značajke prediktivnog modeliranja, optimizacije pomicanja i korekcije povratne sprege. Tradicionalne istraživačke metode često zanemaruju ili pojednostavljuju kinematička i dinamička ograničenja, ali takva ograničenja značajno utječu na performanse upravljanja.
Metode prediktivne kontrole modela mogu eksplicitno uključiti kinematička i dinamička ograničenja vozila u funkciju cilja optimizacije.
Iskorištavanjem pokretne optimizacije i značajki ispravljanja povratnih informacija MPC-a, utjecaj vremenskih kašnjenja sustava zatvorene{0}}petlje može se učinkovito smanjiti ili čak eliminirati. Dodatno, informacije o budućim putanjama koje pruža proces planiranja mogu se iskoristiti za optimizaciju kontrole kretanja, čime se poboljšavaju performanse kontrole.
Wang Weiran i sur. dizajnirao adaptivnu prediktivnu metodu upravljanja temeljenu na Laguerreovim funkcijama.
Ova se metoda sastoji od dva dijela: prilagodljivog MPC modula za precizno praćenje putanje i Laguerreovog funkcijskog modula za značajno smanjenje proračuna.
U adaptivnom MPC modulu uveden je rekurzivni algoritam najmanjih kvadrata za identifikaciju parametara modela sustava, čime se poboljšava točnost i robusnost sustava. Međutim, kada AUV radi u složenim okruženjima, ova metoda može rezultirati značajnim povećanjem računalnog opterećenja.
Stoga je u Laguerreovoj funkciji uvedena rekonstrukcija ulaznih varijabli regulatora kako bi se smanjio matrični poredak funkcije cilja. Rezultati pokazuju da ova metoda pokazuje izvrsne performanse u smislu dinamike, otpornosti na smetnje i robusnosti pri praćenju AUV trajektorija uz smanjeno računalno opterećenje.
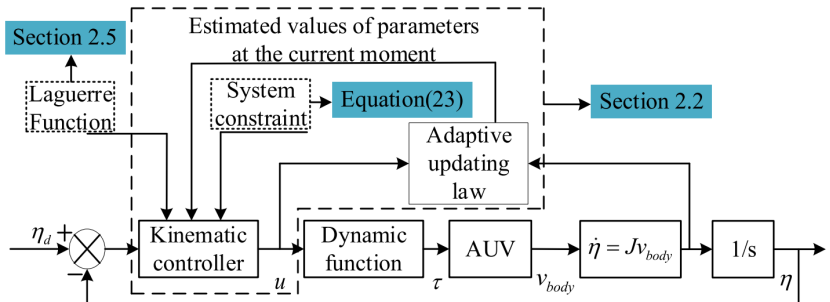 Prilagodljivi MPC blok dijagram
Paden je sažeo čiste algoritme praćenja, kontrolu povratne sprege prednjeg kotača, kontrolu povratne sprege stražnjeg kotača, kontrolu-temeljenu na Ljapunovoj funkciji, kontrolu linearizacije izlazne povratne informacije i kontrolu MOC-a u smislu stabilnosti, vremenske složenosti, upotrebe modela i pretpostavki.
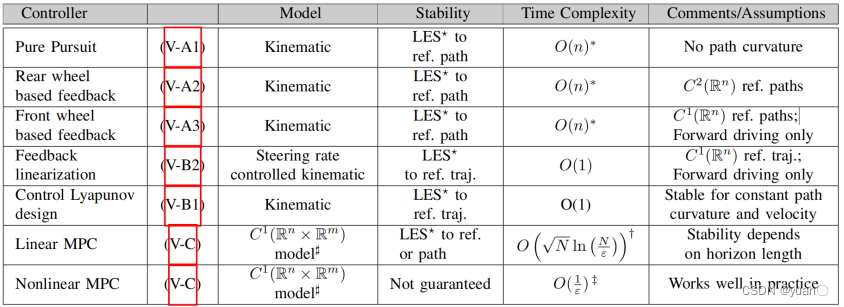 Sažetak različitih regulatora Legenda*: Lokalna eksponencijalna stabilnost (LES)