


Uz brzi razvoj elektronike, računala, komunikacije, dijagnoze grešaka, provjere suvišnosti i tehnologije grafičkog prikaza, razina industrijske automatizacije također se povećava. Međutim, u proizvodnom procesu, kvaliteta proizvoda smetnje više faktora i čini prednosti razine automatizacije inferiorne. Od tada se pojavila teorija kontrole PID -a.
Automatski upravljački sustavi mogu se podijeliti u sustave upravljanja otvorenom petljom i upravljačke sustave zatvorene petlje. Kontrolni sustav uključuje regulalere, senzore, odašiljače, pokretače, ulazne i izlazna sučelja pomoću PID kontrole za postizanje tlaka, protoka, kontrolera razine, programibilnih kontrolera koji mogu realizirati funkciju PID kontrole (PLC), kao i PC sustave koji su sustavi koji Može se realizirati kontrola PID -a i tako dalje.
Kontrola PID -a
U inženjerskoj praksi, najčešće korišteni zakon o kontroli regulatora za proporcionalnu, integralnu, različitu kontrolu, koji se naziva PID kontrola, poznata i kao PID regulacija. Postala je jedna od glavnih tehnologija industrijske kontrole zbog njegove jednostavne strukture, dobre stabilnosti, pouzdanog rada i jednostavnog prilagođavanja.
Kad se struktura i parametri kontroliranog objekta ne mogu u potpunosti savladati ili nemaju pristup točnim matematičkim modelima, teško je koristiti teoriju kontrole drugih tehnologija, struktura i parametri kontrolera sustava moraju se osloniti na iskustvo i uklanjanje pogrešaka u terenu Da bi se utvrdilo, kada je primjena PID kontrolne tehnologije najprikladnija.
PID kontrola, PI i PD kontrola u praksi, PID kontroler temelji se na pogrešci sustava, korištenju proporcionalnog, integralnog, različitog izračuna upravljačkog volumena za kontrolu. Najidealnija kontrola kada proporcionalno-integralno-derivatni zakon o kontroli, koji kombinira snage tri: i proporcionalne uloge u pravovremenoj i brzoj, ali i ulozi integracije uklanjanja preostale razlike u sposobnosti razlikovanja za razlikovanje Uloga funkcije kontrole nadvladavanja.
Veze PID kontrole
1, proporcionalna (p) kontrola
Proporcionalna kontrola jedna je od najjednostavnijih metoda kontrole. Izlaz njegovog kontrolera proporcionalan je signalu ulazne pogreške. U izlazu sustava postoji pogreška stalnog stanja kada je dostupna samo proporcionalna kontrola. Izlazni signal regulatora proporcionalan je signalu odstupanja, to jest, sve dok postoji odstupanje, izlaz kontrolera će se odmah promijeniti proporcionalno odstupanju, tako da je brzina odziva regulacije vrlo brzo .
P regulacija može odražavati promjene u sustavu u vremenu, ali ne može u potpunosti ukloniti odstupanje sustava, stoga, ako se u stvarnom procesu upravljanja koristi samo P regulacija, sustav će proizvesti ostatke, k p povećanje može učiniti sustav Odstupanje se smanjuje, ali u stvari, ako je k - d prevelik, dovest će do nestabilnosti sustava.
2, integralna (i) kontrola
U integralnoj kontroli, izlaz kontrolera je proporcionalan integralu signala ulazne pogreške. Za automatski upravljački sustav, ako postoji pogreška u stalnom stanju nakon unosa stabilnog stanja, kaže se da upravljački sustav ima pogrešku u stabilnom stanju ili jednostavno diferencijalni sustav.
Da bi se uklonila pogreška stabilnog stanja, u kontroler mora se uvesti "integralni izraz". Integralni izraz integrira pogrešku ovisno o vremenu i povećava se kako se vrijeme povećava. Dakle, čak i ako je pogreška mala, integralni izraz s vremenom se povećava i pokreće izlaz kontrolera kako bi se povećao tako da se pogreška stabilnog stanja dodatno smanjuje sve dok ne bude blizu nule.
Stoga proporcionalni + integralni (PI) kontroler omogućava sustavu da uđe u stabilno stanje bez gotovo bez pogreške u stabilnom stanju. Veličina integralnog vremena određuje čvrstoću integralnog učinka, što je veće vrijeme integralnog vremena, to je slabiji integralni učinak, što rezultira povećanjem količine prelaska sustava; Jači je integralni učinak, naprotiv, sklon uzroku oscilacije sustava.
3, diferencijalna (d) kontrola
U diferencijalnoj kontroli, izlaz kontrolera i diferencijal signala ulazne pogreške (tj. Brzina promjene pogreške) proporcionalan je odnosu. Automatski upravljački sustav za prevladavanje pogreške u postupku regulacije može biti oscilirajući ili čak destabilizacija. Razlog za to je zbog prisutnosti velike komponente inercije (LINK) ili komponente histereze, koja ima učinak suzbijanja pogreške i čije promjene uvijek zaostaju za promjenama u pogrešci.
Rješenje je napraviti promjenu u suzbijanju pogreške "naprijed", tj. Kada je pogreška blizu nule, suzbijanje pogreške treba biti nula. To jest, u kontroleru samo uvođenje "proporcionalnog" termina nije dovoljno, uloga proporcionalnog termina je samo pojačavanje veličine pogreške i potrebe za povećanjem "diferencijalnog izraza", što može Predvidite trend promjena pogrešaka, tako da će kontroler s proporcionalnim + diferencijalom moći učiniti kontrolu suzbijanja pogrešaka prije vremena. Na taj se način regulator s proporcionalnim + diferencijalom može unaprijed napraviti kako bi se inhibirala kontrola pogreške jednaka nuli, ili čak negativno, izbjegavajući tako ozbiljno prekoračenje kontrolirane količine.
Prema tome, za kontrolirani objekt s velikom inercijom ili histerezom, proporcionalni+diferencijalni (PD) kontroler može poboljšati dinamičke karakteristike sustava u postupku regulacije.D Glavna funkcija regulacije je smanjenje količine prekoračenja, za kontrolu Oscilacija izlaza kontroliranog objekta i skratiti vrijeme odziva sustava, što poboljšava dinamičke karakteristike sustava. Međutim, prevelik će TD smanjiti sposobnost suzbijanja smetnjih signala.
4, PID kontrola
Najidealnija kontrola kada proporcionalno-integralno-diferencijalni zakon o kontroli, koji postavlja duljinu od tri: i proporcionalna uloga u pravovremenoj i brzoj, ali i integralnoj ulozi uklanjanja preostale razlike u sposobnosti da ima diferencijala za razliku Uloga kontrolne funkcije prije vremena.
Kad se pojave uštede odstupanja, diferencijal može odmah i u velikoj mjeri djelovati, inhibirati odstupanje ovog skoka: istovremeno proporcionalno igra ulogu u uklanjanju odstupanja, tako da se amplituda odstupanja smanjuje, jer je proporcionalna uloga trajna i igra glavna Uloga u zakonu o kontroli, tako da je sustav stabilniji: i integralna uloga zaostale razlike polako prevladava. Sve dok su tri uloge kontrolnih parametara pravilno odabrane, možete dati potpunu igru prednostima tri zakona o kontroli kako biste postigli idealniji učinak kontrole.
Stoga, sve dok se tri uloge mogu razumno uskladiti, možete postići brze i točne i glatke performanse regulacije kako biste dobili izvrsne kontrolne rezultate, što je šarm PID regulacije.
5, parametrizacija
Parametrizacija PID kontrolera jezgra je dizajna upravljačkog sustava. Temelji se na karakteristikama procesa koji se kontrolira radi određivanja faktora skale PID kontrolera, integralnog vremena i veličine diferencijalnog vremena.
Metode postavljanja parametara PID kontrolera, sažeto u dvije kategorije: Jedna je teorijski izračun metode postavljanja. Uglavnom se temelji na matematičkom modelu sustava, nakon teorijskih izračuna za određivanje parametara kontrolera. Izračunati podaci dobiveni ovom metodom ne smiju se koristiti izravno, već i stvarnim inženjerskim prilagodbama i izmjenama. Druga je metoda kalibracije inženjerstva, koja se uglavnom oslanja na inženjersko iskustvo, izravno u ispitivanju upravljačkog sustava, a metoda je jednostavna, lako shvatiti, u inženjerskoj praksi se široko koristi.
PID kontroler Parametri metode inženjerske podešavanja, uglavnom kritični omjer metode, metoda krivulje odgovora i metoda prigušenja. Dvije metode imaju svoje karakteristike, uobičajena točka je kroz test, a zatim u skladu s inženjerskim iskustvom formule za prilagodbu parametara kontrolera. No bez obzira koja se metoda koristi za dobivanje parametara regulatora, mora biti u stvarnom radu konačnog prilagođavanja i poboljšanja. Obično se koristi metoda kritičnog omjera. Korištenje ove metode za korake podešavanja parametara PID regulatora su sljedeći:
(1) prvo unaprijed odaberite dovoljno kratkog razdoblja uzorkovanja da bi sustav mogao raditi;
(2) dodajte samo proporcionalnu kontrolnu vezu sve dok se u ulaznom odzivu sustava na ulaz ne dogodi kritična oscilacija i zabilježite proporcionalni faktor pojačanja i razdoblje kritične oscilacije u ovom trenutku;
(3) Pod određenim stupnjem kontrole kroz formulu za dobivanje parametara PID kontrolera.
U stvarnom puštanju u rad, prvo se može otprilike postaviti empirijska vrijednost, a zatim izmijeniti u skladu s efektom regulacije.
Za temperaturni sustav: p (%) {{0}}, i (točke) 3 - 10, d (točke) 0. 5 - 3
Za sustav protoka: p (%) {{0}}, i (min) 0. 1--1
Za tlačne sustave: p (%) {{0}}, i (min) 0. 4--3
Za sustave tekućine: p (%) 20--80, i (min) 1-5
Ne zvuči li malo teško razumjeti? Zamolimo Minga da nam to objasni.
Ming je dobio zadatak: curi spremnik vode, a brzina curenja je promjenjiva, ali površina vode potrebna je za održavanje visine vodene površine u određenom položaju, nakon što se utvrdi da je voda niža niža Od potrebnog položaja, u spremnik vode morate dodati vodu.
Početak Xiaoming s dipper -om za dodavanje vode, slavina iz spremnika ima udaljenost duži od deset metara, često se mora trčati nekoliko puta kako bi dodala dovoljno vode, pa je Xiaoming i promijenila kantu za dodavanje kante, plus plus je kanta, trčite manje puta, plus brzina vode također je brza, ali nekoliko puta će se dati u spremniku kako bi se nekoliko puta dodala prelijevanje slučajno vlažnog, Xiaoming i Brainstorming, ne koristim a Dipper, a ne kantu, starac s slivom, nekoliko puta dolje, ustanovio je da je to u pravu, ne mora trčati previše puta i neće pustiti da se voda prelije. Otkrio sam da je to u redu, nisam morao trčati previše puta, a nisam dopustio da se voda prelije. Ovo vrijeme provjere naziva se razdoblje uzorkovanja.
Na početku Xiaoming s dipper za dodavanje vode, slavina iz spremnika za vodu ima udaljenost veću od deset metara, često se mora trčati nekoliko puta kako bi dodala dovoljno vode, pa je Xiaoming, a zatim promijenila kako bi se koristila kanta za dodavanje kante , plus je kanta, trči manje puta, brzina vode je također brža, ali nekoliko puta će se dati u spremniku kako bi se nekoliko puta dodala prelijevanje slučajno vlažnog, Xiaoming i Brainstorming, ne koristim Dipper i ne trebaju bačve, starac s bazenom, nekoliko puta, ustanovio je da je to u pravu, ne morate trčati previše puta, također neće dopustiti da se voda prelije. Ne trebam trčati previše puta i ne želim da se voda prelije. Veličina ovog alata za dodavanje vode naziva se koeficijent proporcionalnosti.
Xiaoming je također otkrio da, iako se voda ne bi prelijevala, ponekad bi bila veća od potrebnog položaja, a još uvijek je postojala opasnost od vlaženja cipela. Smislio je način da ugradi tok na spremnik za vodu, svaki put kada dodate vodu ne izlije se izravno u spremnik, već se sipa u lijevak kako bi ga polako dodao. Taj se problem prelijevao, ali brzina dodavanja vode i sporo, a ponekad ne može uhvatiti brzinu curenja. Stoga je pokušao promijeniti tok različitih veličina i promjera kako bi kontrolirao brzinu dodavanja vode i konačno pronašao zadovoljavajući tok. Vrijeme lijevka naziva se integralno vrijeme.
Xiaoming je napokon udahnuo uzdah olakšanja, ali zahtjevi zadatka odjednom strogi, pravovremenost zahtjeva za kontrolu razine vode uvelike se poboljšala, nakon što je razina vode preniska, morate odmah dodati vodu u potreban položaj, a ne možete Budite previše viši ili ne plaćajte plaće. Xiaoming opet teško! Tako je otvorio svoj mozak, napokon je pustio da razmišlja o načinu, često stavite lonac rezervne vode sa strane, nakon što se utvrdi da je razina vode niska, a ne kroz tok je lonac vode dolje, tako da je pravovremenost je zajamčeno, ali razina vode ponekad će biti mnogo veća. Također je zatražio mjesto površine vode iznad točke, izrezat će se rupa u vodi, a zatim spojiti cijev na dno rezervne kante tako da će s vrha rupe procuriti više vode. Brzina kojom se ova voda procuri naziva se diferencijalnim vremenom.
Priča o Mingovom eksperimentu je korak po korak neovisan, ali stvarni vodeni alati, kalibar lijevka, veličina rupe za prelijevanje u isto vrijeme će utjecati na brzinu vode, veličinu prevrtanja razine vode, učiniti Povratak eksperimenta, često moraju mijenjati rezultate prethodnog eksperimenta.
Osobe s PID kontrolom s čajcem do šalice vode ispisane s ljestvicom od pola šalice vode nakon zaustavljanja
Postavljena vrijednost: ljestvica s pola šalice vodene šalice;
Stvarna vrijednost: stvarna količina vode u šalici vode;
Izlazne vrijednosti: količina vode izlijeva se iz čajnika i količina vode izvađene iz šalice;
Mjerenje: ljudske oči (ekvivalentne senzorima)
Objekt izvršenja: čovjek
Pozitivno izvršenje: izlijevanje
Kontra-izvršenje: izgaranje
1p proporcionalna kontrola, to jest, ljudi vide količinu vode u šalici ne doseže pola šalice ljestvice vode, prema određenoj količini vode iz čajnika u kralju šalice vode ili količine od količine od Voda u šalici vode preko ljestvice, s određenom količinom vode iz šalice vode izvađene, ova akcija može rezultirati manje od pola šalice ili više od pola šalice na zaustavljanju.
Napomena: P proporcionalna kontrola jedna je od najjednostavnijih metoda kontrole. Izlaz njegovog kontrolera proporcionalan je signalu ulazne pogreške. Pogreška u ustaljenom stanju postoji u izlazu sustava kada je dostupna samo proporcionalna kontrola.
2pi integralna kontrola, to jest, prema određenoj količini vode u šalicu vode, ako ustanovite da količina vode u šali Od pola šalice, voda je srušila iz šalice prema van, a zatim više puta nije dovoljno da sipa vodu, a više se srušila sve dok količina vode ne dosegne ljestvicu.
Napomena: U integralnom kontroli, izlaz kontrolera je proporcionalan integralu signala ulazne pogreške. Za automatski upravljački sustav, ako postoji pogreška stabilnog stanja nakon unosa stabilnog stanja, kaže se da upravljački sustav ima pogrešku u stabilnom stanju ili jednostavno sustav s pogreškom stabilnog stanja (sustav s pogreškom u stanju stanja). Da bi se uklonila pogreška stabilnog stanja, u kontroler mora se uvesti "integralni izraz". Integralni izraz integrira pogrešku ovisno o vremenu i povećava se s vremenom. Dakle, čak i ako je pogreška mala, integralni izraz povećava se s vremenom i pokreće izlaz kontrolera kako bi se povećao tako da se pogreška stabilnog stanja dodatno smanjuje dok ne bude jednaka nuli. Stoga proporcionalni + integralni (PI) kontroler omogućuje sustavu da uđe u stabilno stanje bez pogreške u stabilnom stanju.
3PID diferencijalna kontrola, to jest ljudsko oko koje gleda u šalicu vode i udaljenost od ljestvice, kada je jaz vrlo velik, čajnik s velikom količinom vode koju treba izliti, kada ljudi vide količinu vode jest Blizu ljestvice, smanjite izlaz vode u čajlu i polako se približava ljestvici, sve dok se ne zaustavi u šalici ljestvice. Ako se voda zaustavi na točnom položaju ljestvice, ne postoji statička diferencijalna kontrola; Ako se zaustavi u blizini skale, postoji statička diferencijalna kontrola.
Napomena: U diferencijalnoj kontroli D, izlaz kontrolera je proporcionalan diferencijalu signala ulazne pogreške (tj. Brzina promjene pogreške).
U inženjerskoj praksi, najčešće korišteni zakon o kontroli regulatora za proporcionalnu, integralnu, diferencijalnu kontrolu, nazvan PID kontrola, poznata i kao PID regulacija.PID kontroler je uveden gotovo 70 godina povijesti, to je jednostavna struktura, dobra stabilnost, Pouzdan, jednostavan za prilagodbu i postao je jedna od glavnih tehnologija industrijske kontrole.
Kad se struktura i parametri kontroliranog objekta ne mogu u potpunosti savladati ili nemaju pristup točnim matematičkim modelima, teško je koristiti teoriju kontrole drugih tehnologija, struktura i parametri kontrolera sustava moraju se osloniti na iskustvo i uklanjanje pogrešaka u terenu Da bi se utvrdilo, kada je primjena PID kontrolne tehnologije najprikladnija.
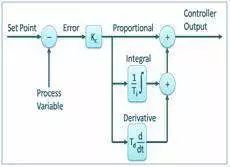
Pid kontroler
PID kontroleri se široko koriste u industrijskoj kontroli procesa. Oko 95% operacija zatvorene petlje u industrijskoj automatizaciji koristi PID kontrolere. Kontroler se kombinira na takav način da generira upravljački signal. Kao regulator povratnih informacija, on pruža kontrolni izlaz na željenu razinu. Prije izuma mikroprocesora, analogna elektronika implementirala je kontrolu PID -a. Ali danas svi PID kontroleri upravljaju mikroprocesori. Programabilni logički kontroleri također imaju ugrađene upute za PID kontroleru.
Korištenjem jeftinog jednostavnog preklopnog kontrolera moguća su samo dva upravljačka stanja, poput punih ili punih. Koristi se za ograničene kontrolne aplikacije gdje su ova dva kontrolna stanja dovoljna za kontrolu cilja. Međutim, oscilatorna priroda ove kontrole ograničava njegovu upotrebu i stoga ga zamjenjuje PID kontroleri.
PID kontroleri održavaju izlaz tako da postoji nulta pogreška između procesne varijable i zadane vrijednosti/željenog izlaza kroz rad zatvorene petlje.PID koristi tri osnovna kontrolna ponašanja, koja su u nastavku objašnjena.
P-Controller:
Proporcionalni ili P-kontroler daje izlaz proporcionalan trenutnoj pogrešci E (t). Uspoređuje željenu ili postavljenu vrijednost sa stvarnom ili povratnom postupkom. Dobivena pogreška pomnožena je s konstantom proporcionalnosti kako bi se postigao izlaz. Ako je vrijednost pogreške nula, ovaj izlaz kontrolera je nula.
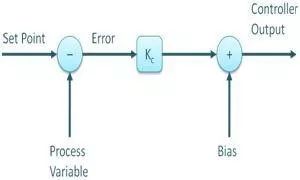
Ovaj kontroler mora biti pristran ili ručno resetirati ako se koristi sam. To je zato što nikad ne dopire do stabilnog stanja. Omogućuje stabilan rad, ali uvijek održava pogrešku u stabilnom stanju. Kako se konstanta proporcionalnosti KC povećava, brzina odgovora raste.
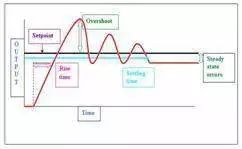
I-kontroler
Budući da P-Controller uvijek ima odstupanje između procesne varijable i postavljene točke, potreban je I-kontroler, što pruža potrebnu radnju za uklanjanje pogreške u stabilnom stanju. Integrira pogrešku u razdoblju dok vrijednost pogreške ne dosegne nulu. Održava vrijednost nulte pogreške za konačnu upravljačku jedinicu.
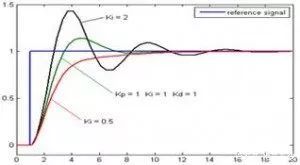
Kad se dogodi negativna pogreška, integralna kontrola smanjuje njegov izlaz. Ograničava brzinu odgovora i utječe na stabilnost sustava. Brzina odgovora povećava se smanjenjem integralnog pojačanja KI.
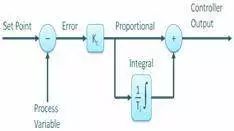
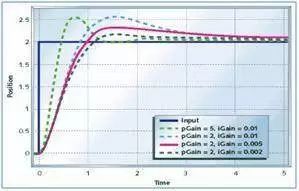
Na gornjoj slici, pogreška u stabilnom stanju smanjuje se kako se dobitak I kontrolera smanjuje. Većim dijelom PI kontroleri su posebno korisni u situacijama kada nije potreban odgovor velike brzine.
Kada se koristi PI kontroler, izlaz I-kontrolera ograničen je na stupanj koji prevladava integralnu zasićenost, gdje se integralni izlaz gura čak i kad se stanje nulte pogreške povećava zbog stanja nelinearnosti u navedenoj biljci.
D-kontroler
I-kontroler nema sposobnost predviđanja pogrešnog budućeg ponašanja. Tako normalno reagira nakon što se postavljena točka promijeni. D-kontroler prevladava ovaj problem predviđajući pogrešno buduće ponašanje. Njegov izlaz ovisi o brzini promjene pogreške s obzirom na vrijeme, pomnoženo s diferencijalnom konstantom. Omogućuje pokretanje izlaza koji povećava odziv sustava.
Na gornjoj slici D kontroler ima više odgovora od PI kontrolera i smanjeno je vrijeme nakupljanja izlaza. Poboljšava stabilnost sustava nadoknađujući fazni zaostatak uzrokovan I kontrolerom. Povećanje diferencijalnog dobitka poboljšao će odgovor.
Uloga PID kontrolera
Uloga proporcionalne regulacije
Proporcionalni odgovor na odstupanje sustava, nakon što sustav odstupa, proporcionalna regulacija odmah stvara regulaciju kako bi se smanjilo odstupanje. Velika proporcionalnost može ubrzati podešavanje i smanjiti pogrešku, ali preveliki udio čini stabilnost pada sustava, pa čak i uzrokovati nestabilnost sustava.
Integralna regulacija
To čini da sustav eliminira pogrešku u stabilnom stanju i poboljšava stupanj ne-razlika. Budući da postoji pogreška, integralna regulacija provodi se dok nema razlike, integralna regulacija prestaje, a integralna regulacija daje konstantnu vrijednost. Snaga integralnog učinka ovisi o integralnoj vremenskoj konstantu ti, što je manji Ti, što je jači integralni učinak. Naprotiv, ako je TI velik, integralni učinak je slab, a dodavanje integralne regulacije može učiniti da stabilnost sustava opada, a dinamički odgovor postaje sporiji.
Diferencijalna regulacija
Diferencijalno djelovanje odražava brzinu promjene signala odstupanja sustava, s predvidljivošću, može predvidjeti trend promjena odstupanja, tako da je može proizvesti ispred kontrolne uloge u odstupanju prije, eliminirana je diferencijalnom regulacijom. Diferencijalno djelovanje na smetnju buke ima pojačavajući učinak, tako da previše jak plus diferencijalnu regulaciju, sustav nije dobar za anti-interferenciju.
Smjer razvoja aplikacije PID kontrole
U procesu proizvodnje radi poboljšanja kvalitete proizvoda, povećanje proizvodnje, ušteda sirovina, upravljanje proizvodnjom i proces proizvodnje uvijek je u optimalnom radnom stanju. Stoga se proizvodi metoda optimalne kontrole koja se naziva adaptivna kontrola. U ovoj vrsti kontrole, sustav je potreban da bi mogao automatski prilagoditi sustav u skladu s promjenama izmjerenih parametara, okoliša i troškova sirovina, tako da je sustav uvijek u optimalnom stanju. Adaptivna kontrola sastoji se od tri komponente: procjena uspješnosti (diskriminacija), donošenje odluka i izmjena. To je razvojni smjer sustava upravljanja mikroračunalom. Međutim, budući da je zakon o kontroli teško shvatiti, tako da je promocija nekih teško riješiti problem. U adaptivni PID kontrola dolazi s nekim inteligentnim značajkama, poput živih stvorenja, mogu se prilagoditi promjenama u vanjskim uvjetima. Tu je i sustav samo-učenja, inteligentniji je.